SKU: OT3624 Artikelnummer: NB009 EAN: 8720618827135
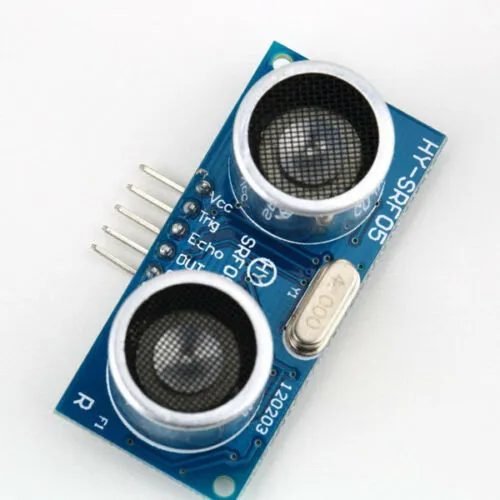
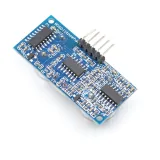
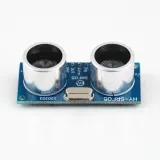
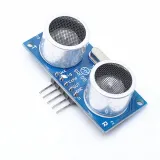
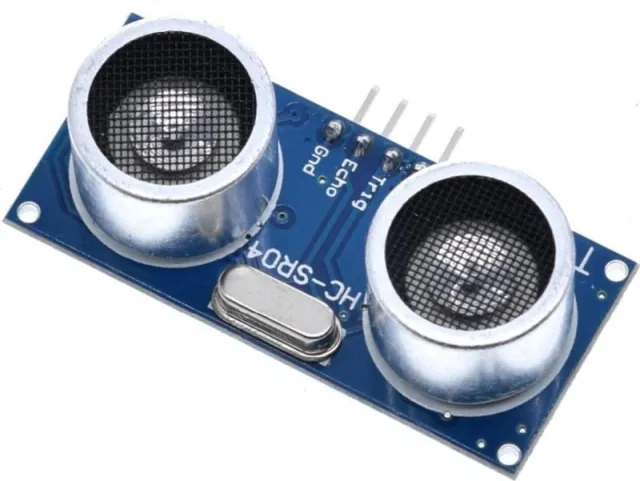
HY-SRF05 Ultraljuds Range Finder-modulen använder ultraljudsvågor för att upptäcka närvaro och mäta avståndet till objekt framför den.
VIKTIGASTE EGENSKAPER:
2cm -450cm (15 fot) detekteringsområde
40 kHz drift
±15 grader synfält
5V drift
Detekterings- och mätområdet är från 2 cm till 450 cm med en angiven noggrannhet på ± 2 mm. Det ultraljudsljud som pulserar vid 40 kHz är inte hörbart för det mänskliga örat. HY-SRF05 är en version med högre precision än HC-SR04, men är i övrigt likvärdig i funktionalitet.
Dessa moduler används ofta på robotfordon för att upptäcka och undvika hinder. Eftersom de använder ljudvågor för detektering är de inte känsliga för ljuskällor eller optiskt reflekterande ytor som IR kan vara. Genom att använda ljud i stället för ljus är det dessutom möjligt att mäta den tid som behövs för att ljudet ska eka tillbaka och därför kan avståndet till objektet beräknas med ganska god noggrannhet, vilket kan vara mycket praktiskt.
Modulerna har ett 'synfält' på ungefär ±15 grader, därför monteras de ibland på en servomotor så att sensorn kan 'titta' på sin omgivning. Att sensorerna liknar ett par ögon bidrar också till coolhetsfaktorn.
Modulen är normalt inaktiv.
En 10uSec eller bredare logisk HIGH-puls skickas till TRIG-pinnen på modulen, vanligtvis av en mikrokontroller. Detta startar en detekteringscykel.
Modulen sänder ut åtta burst av 40KHz-ljud och sätter sin ECHO-pinutgång HÖG.
När signalen reflekteras av ett objekt och detekteras av modulen, återställs ECHO-pinnen till LÅG.
Genom att mäta hur länge ECHO-pinnen hålls HÖG kan avståndet till objektet beräknas med hjälp av grundformeln (Tid som ECHO hålls HÖG * Ljudhastighet / 2) Delat med 2 är eftersom ljudet måste färdas i båda riktningarna (både fram och tillbaka) och vi vill bara veta avståndet.
Om inget eko kommer tillbaka (inget objekt detekteras eller signalen blockeras) kommer modulen ändå att sänka ECHO-pinnen efter en fast fördröjning. Denna fördröjning kan variera, men är ungefär 200 mSec på de moduler jag har mätt. Detta behövs för att förhindra att modulen fastnar om det inte finns något eko.
Ljudhastigheten varierar lite med lufttemperaturen, så för maximal noggrannhet kan lufttemperaturen mätas och användas för att beräkna den aktuella ljudhastigheten, men det krävs inte för grundläggande kollisionsdetektering.
Modulanslutningar:
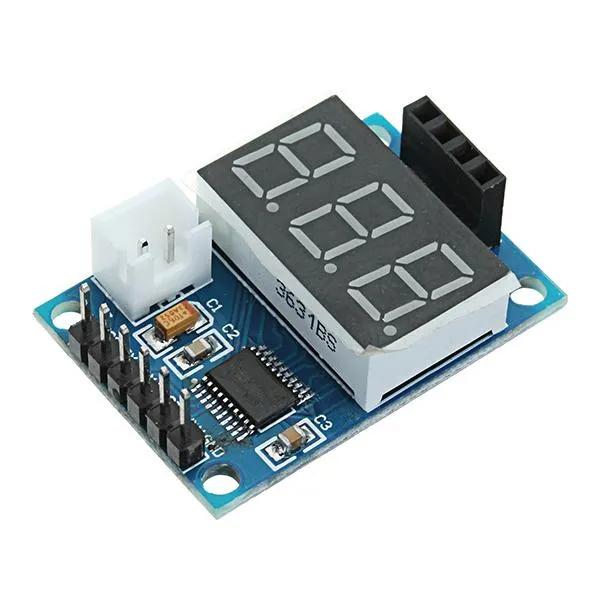
Det finns en 5-polig header på kretskortet. GND-pinnen är ansluten till systemjord och Vcc-pinnen är ansluten till 5V. TRIG-pinnen är en ingång där en 10uSec-puls appliceras för att starta mätcykeln. ECHO-pinnen är en utgång som hålls HÖG under tiden från det att modulen sänder ut en 40KHz-puls tills den tar emot ekot tillbaka. OUT-pinnen används inte.
1 x 5 header
VCC – Anslut till 5V.
TRIG – Trigger Input – Anslut till en digital utgång på MCU. En puls på 10 uSec eller bredare startar en mätcykel
ECHO - Eko-utgång - Anslut till en digital ingång på MCU. Denna pin hålls hög under mätcykeln.
UIT – Används inte
GND – Anslut till systemjord. Denna jord måste vara gemensam med MCU:n.
Vid uppspelning laddas videon från YouTube.




 English
 Nederlands
 Frans
 Deutsch
 Italiano
 Español
 Suomi
 Polski
 Dansk
 Ελληνικά
 Български
 Čeština
 Hrvatski
 Aileen