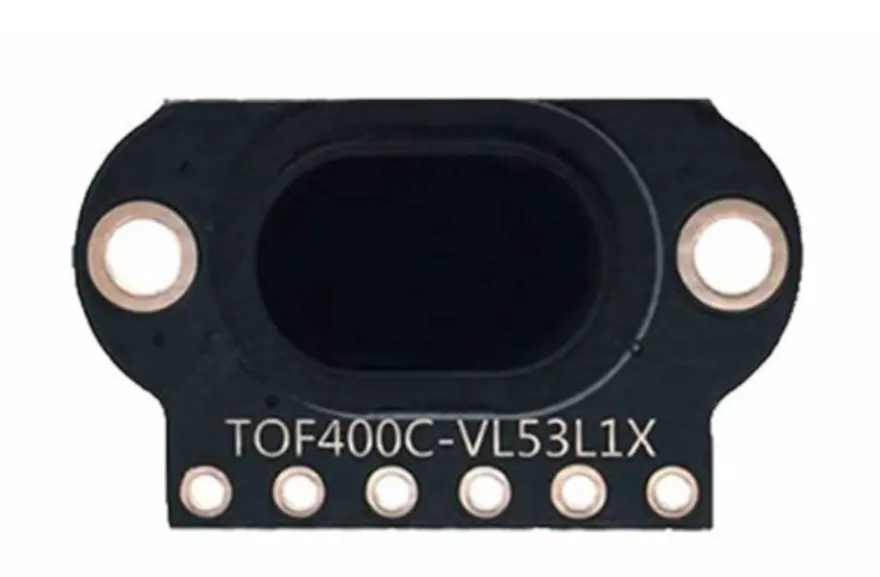
SKU: OT5865 Artikelnummer: XR358 EAN: 8720828223574
Mini laseravståndssensormodul med en noggrannhet på 1mm och stor räckvidd.
Model: TOF400C-VL53L1X
Spänning: 3V till 5 V
Strömförbrukning: 40 mA (max)
Avstånd: 4cm till 400cm
Anslutningar:
- VIN
- GND
- SDA
- SCL
- INT
- SHUT
Kommunikation: I2C-kommunikationsprotokollet (helt kompatibelt med 3-5 v-system)
Lämplig för Arduino, ESP8266 och ESP32.
Flera sensorer på 1 I2C-linje är möjliga eftersom sensorerna programvarumässigt kan tilldelas en I2C-adress.
TOF400C-VL53L1X Time Of Flight-lasersensorn är en mycket precis och pålitlig sensor som kan användas för ett brett spektrum av tillämpningar, inklusive avståndsmätning, rörelsedetektering och navigering.
En av de viktigaste fördelarna med denna sensor är dess precision. Sensorn använder laserteknik för att mäta avståndet till ett objekt, vilket ger ett mycket mer exakt resultat än till exempel en infraröd sensor. Detta gör sensorn till exempel lämplig för användning i drönare, industriell automatisering och robotar.
Dessutom är sensorn också mycket enkel att använda. Den är kompatibel med ett brett spektrum av mikrokontrollerplattformar, inklusive Arduino, Raspberry Pi och STM32, och det finns många exempel och bibliotek tillgängliga för att hjälpa dig att integrera sensorn i ditt projekt.
Slutligen är sensorn också mycket liten och lätt, vilket gör den enkel att integrera i ett brett spektrum av tillämpningar. De 2 skruvhålen gör det dessutom mycket enkelt att fästa denna sensor stadigt.
Dimensioner
Längd: 1,3cm
Bredd: 1,04cm
Höjd: 0,32cm
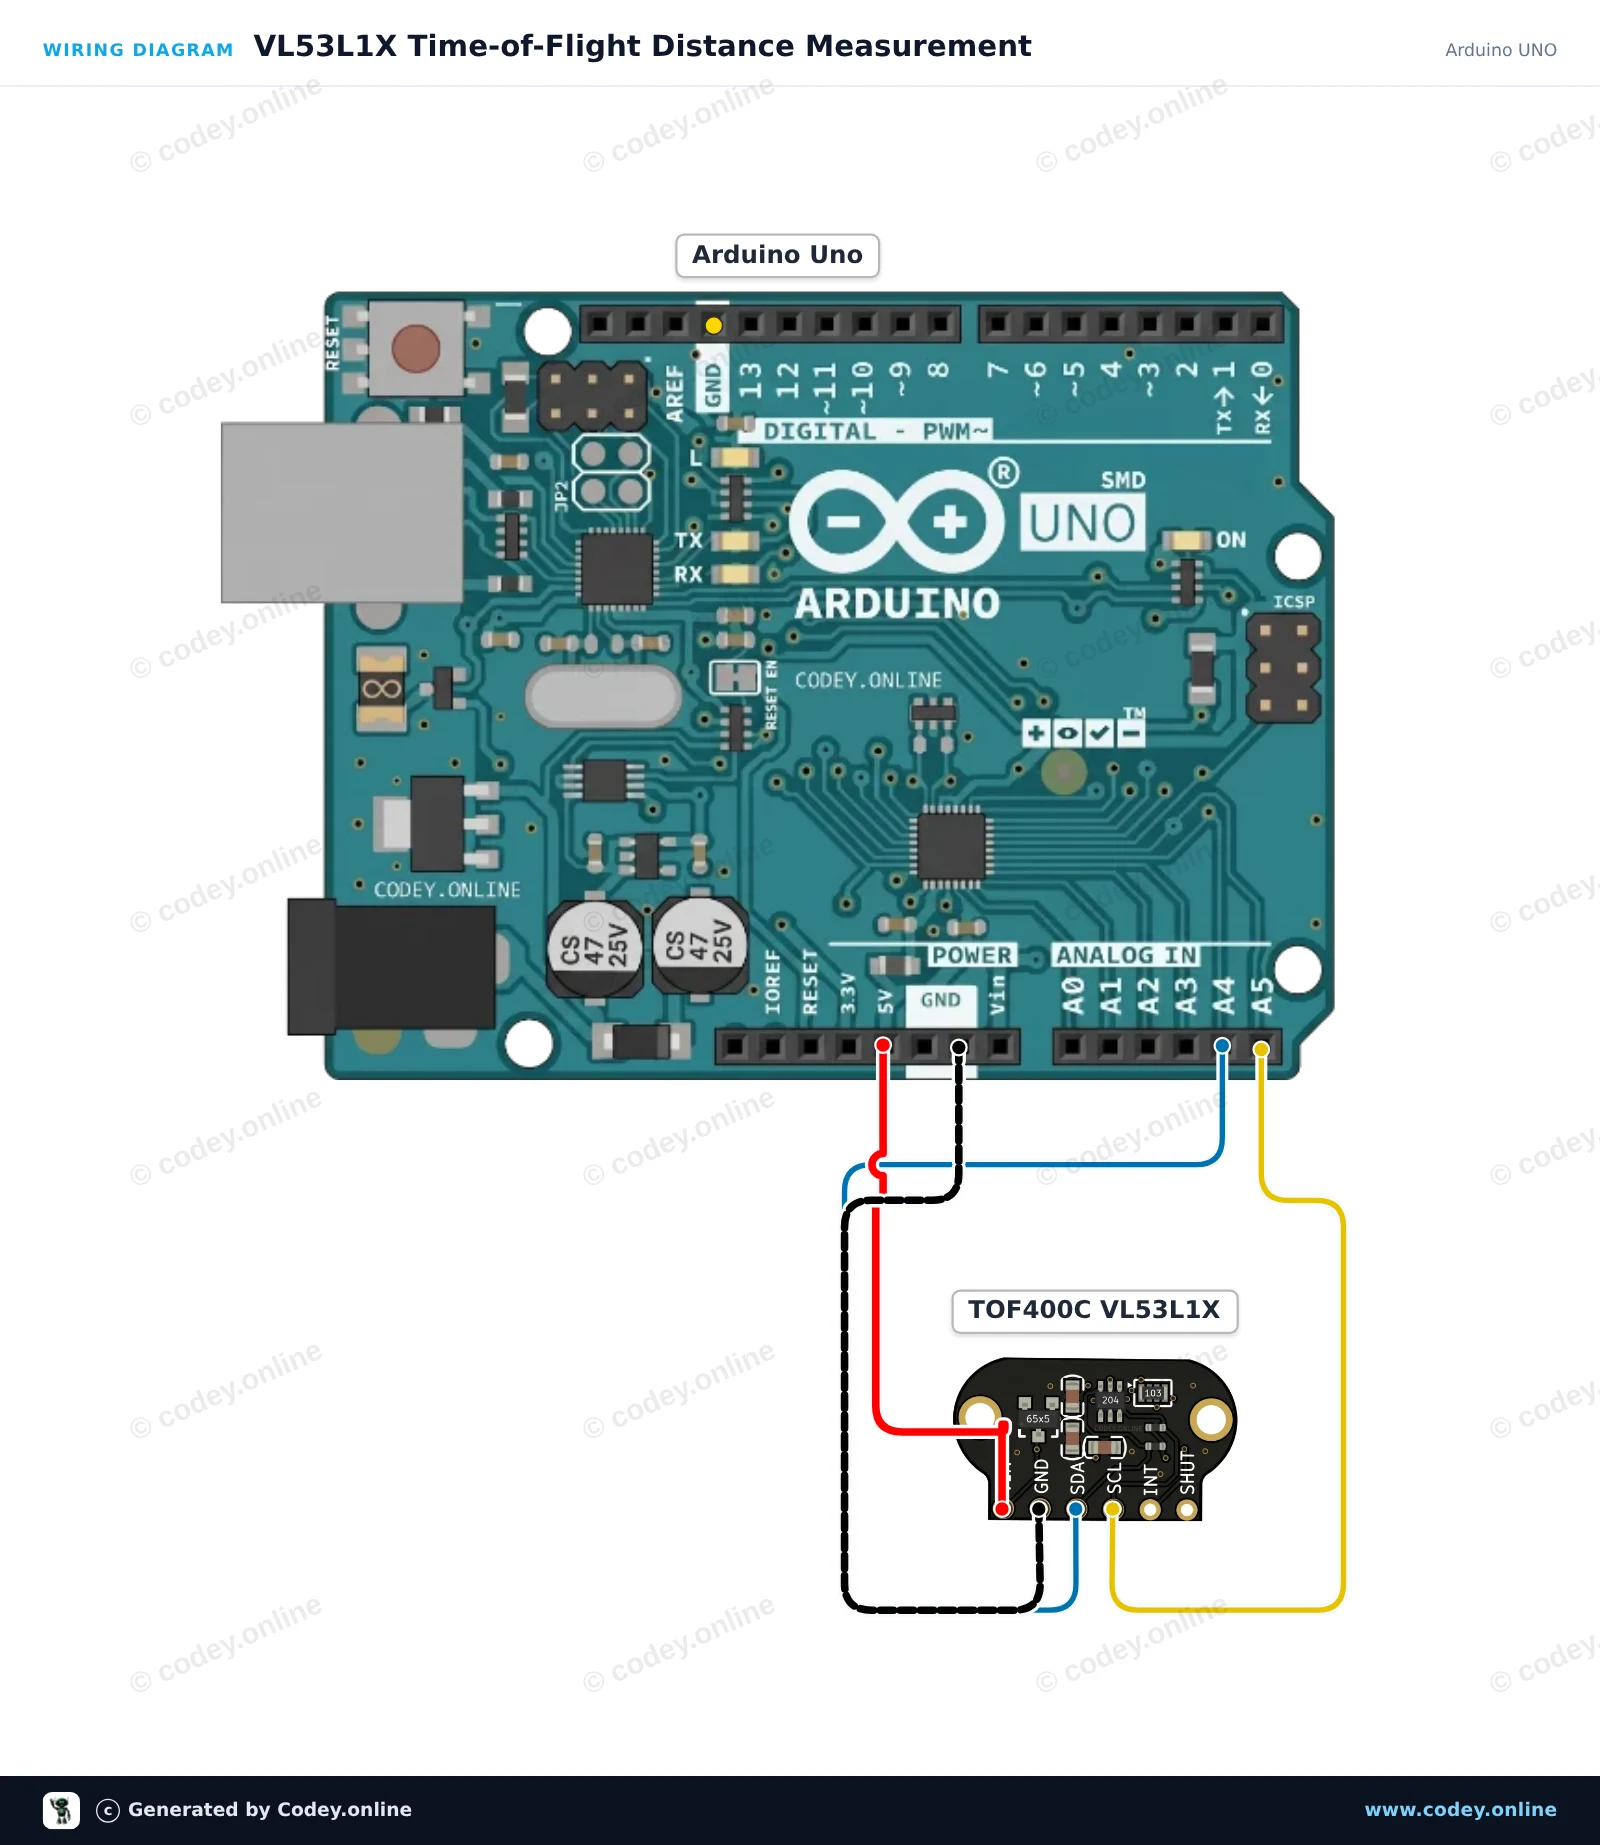
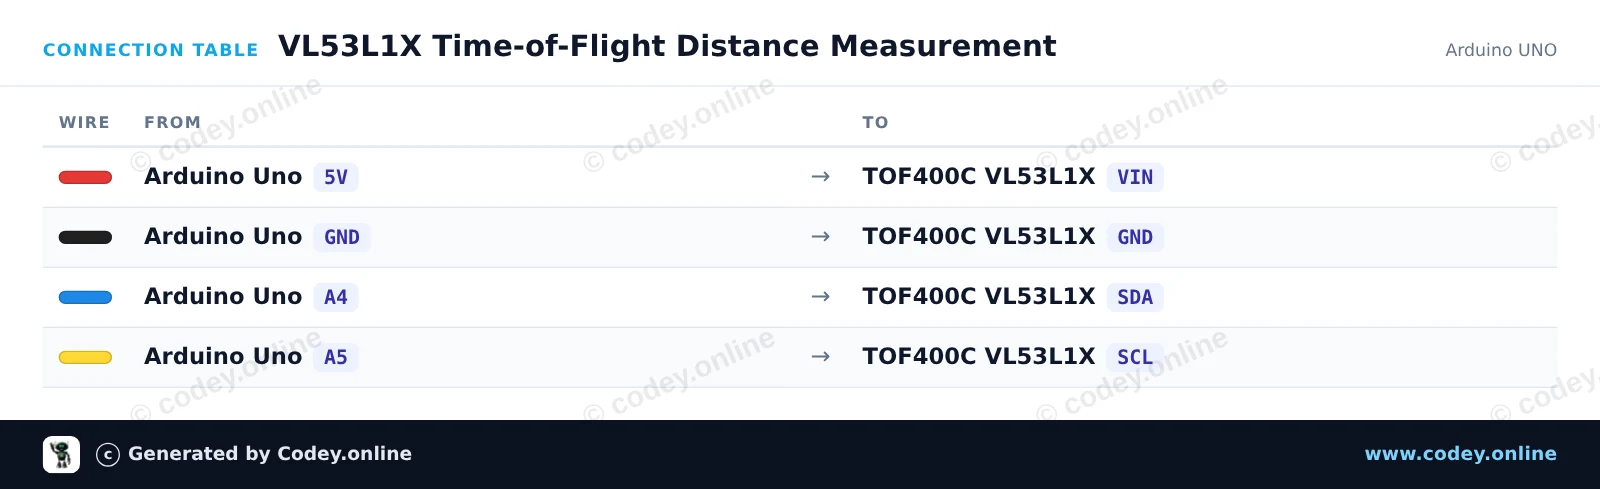
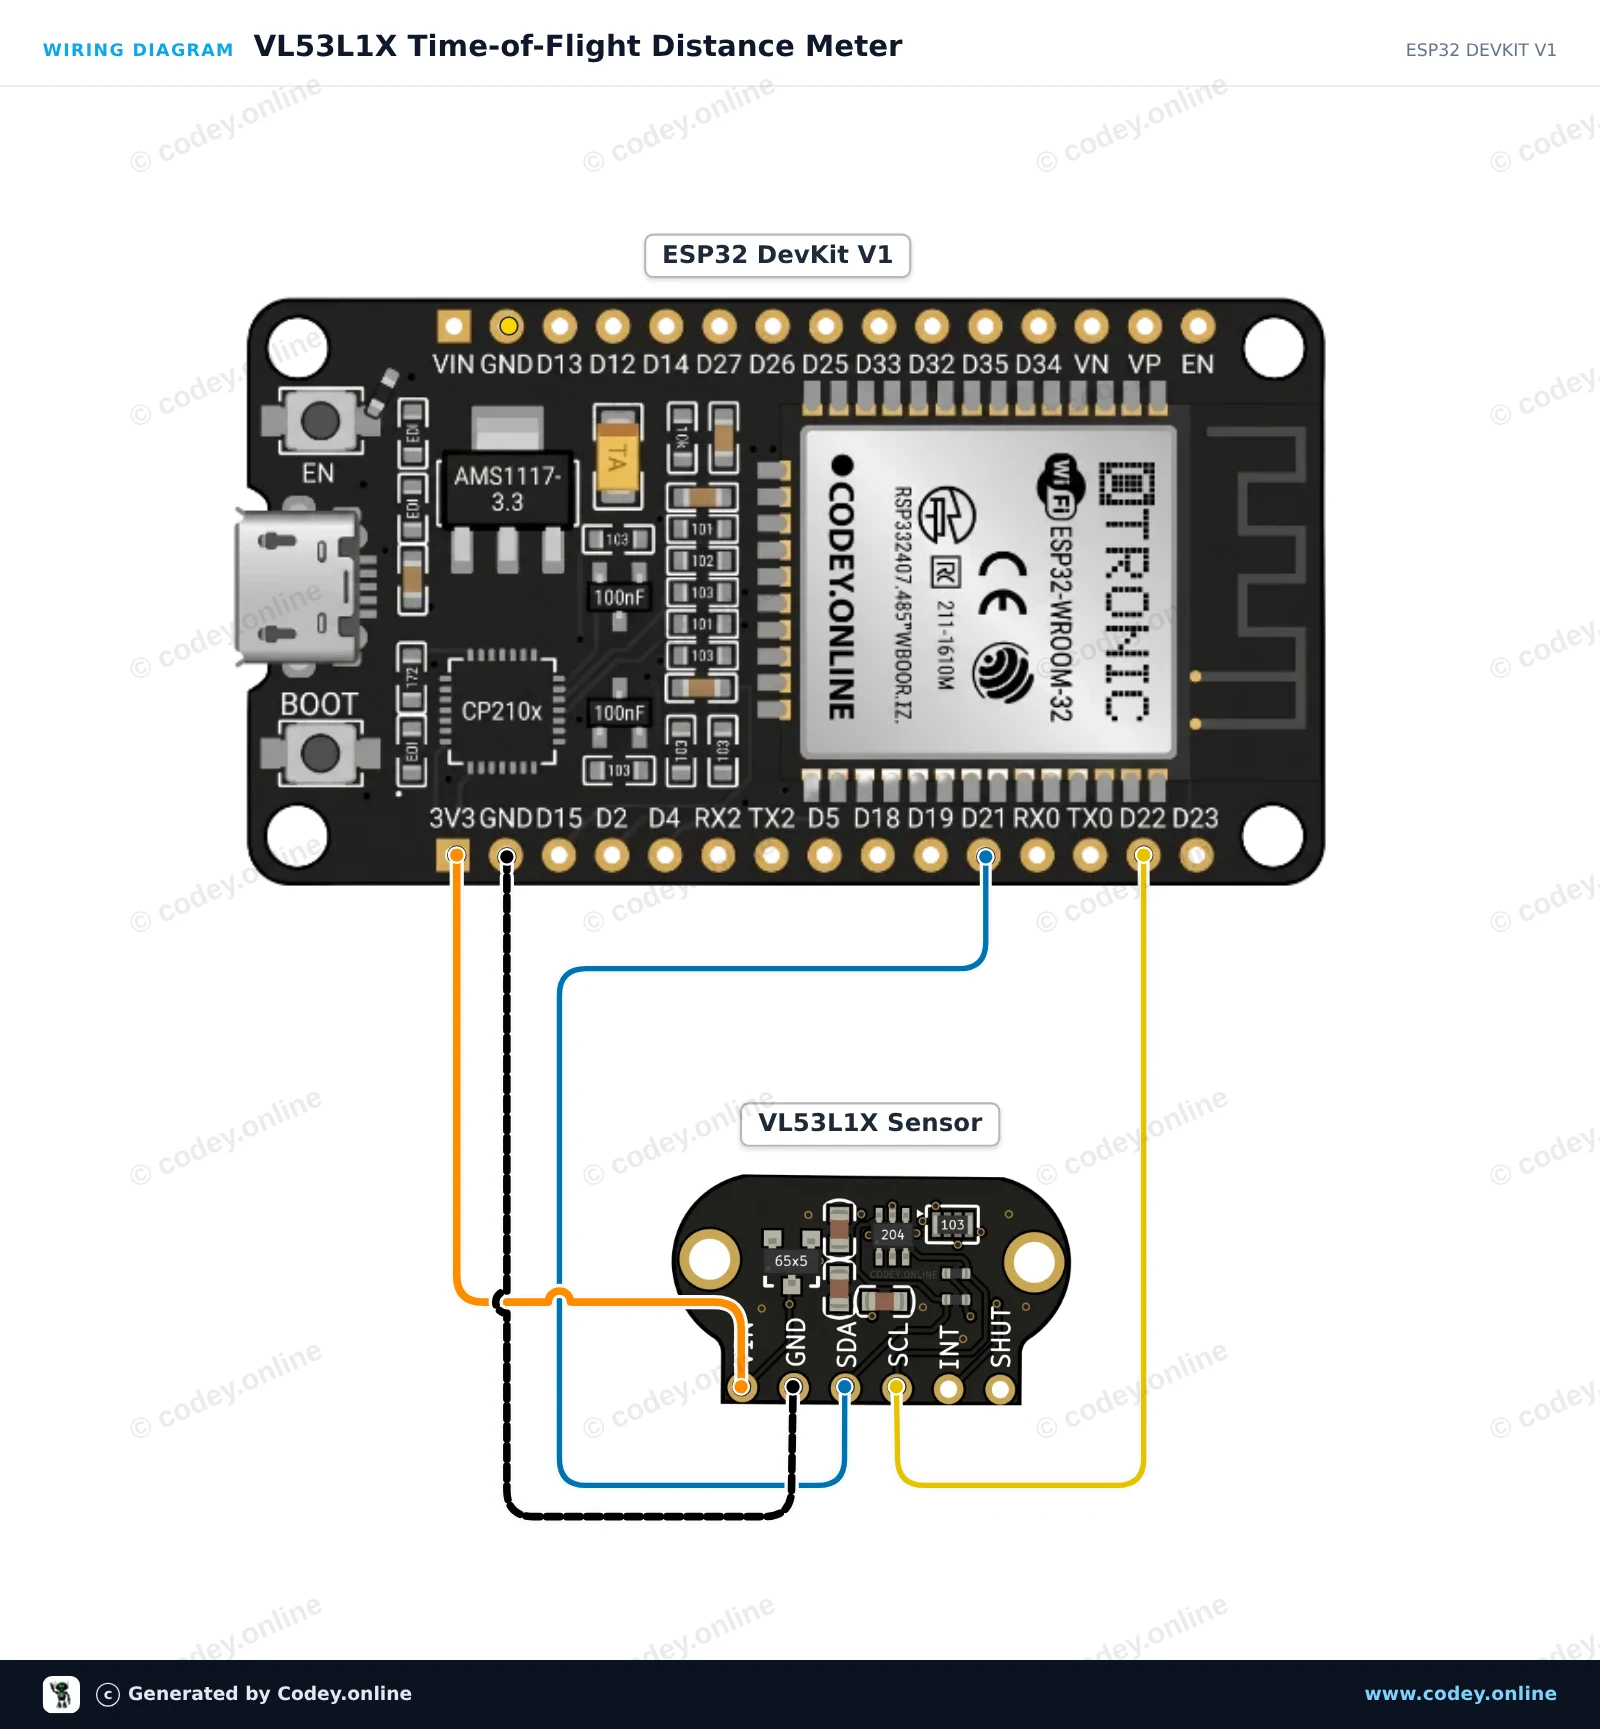
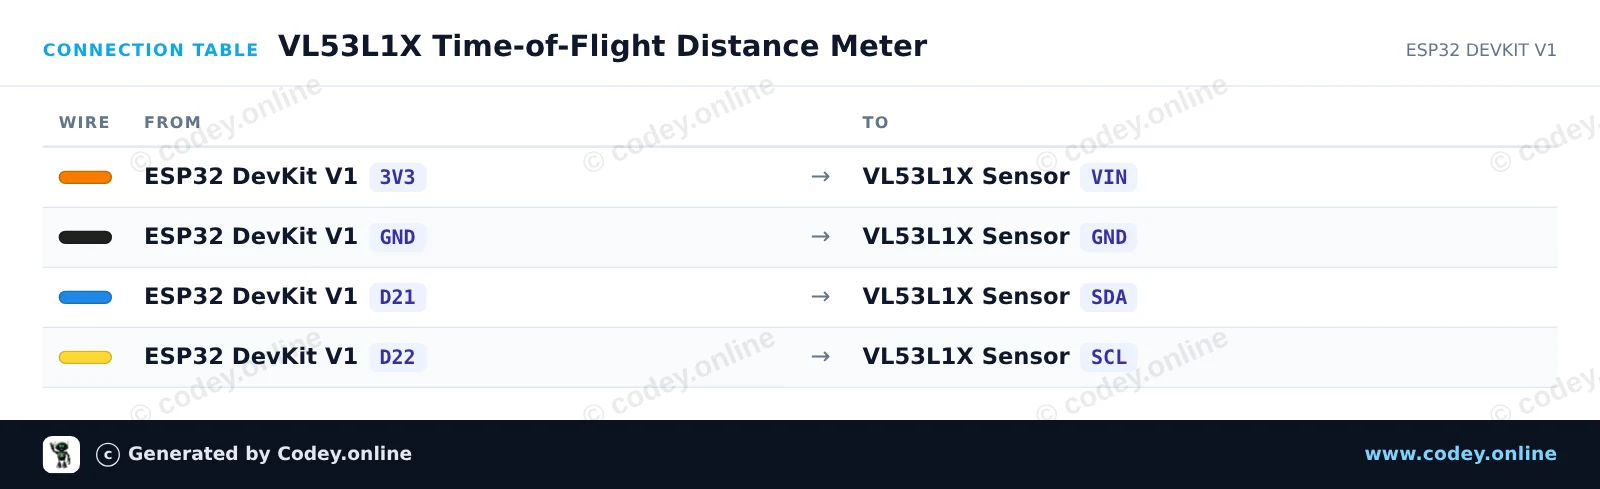
Så här kopplar du TOF400C-VL53L1X Avståndssensor Time-Of-Flight 4-400cm till en Arduino UNO eller ESP32, med ett exempelsketch som du kan ladda upp direkt.
Connect the TOF400C VL53L1X Time-of-Flight sensor to your Arduino Uno using I2C. The sketch initializes the sensor in long-distance mode (up to 4 meters) and continuously measures distance with millimeter precision. Open the Serial Monitor at 115200 baud to view real-time distance readings.
/*
 * ==================================================================
 *  Generated by Codey.online  —  https://www.codey.online
 * ==================================================================
 *  Project   : VL53L1X Time-of-Flight Distance Measurement
 *  Board     : Arduino UNO (arduino:avr:uno)
 *  Parts     : TOF400C-VL53L1X Distance sensor Time-Of-Flight very accurate 4-400cm
 *  Libraries : VL53L1X 1.3.1
 *
 *  Codey Online is an AI-powered browser IDE for Arduino and ESP32.
 *  Describe your project and Codey writes the code, draws the wiring
 *  diagram and uploads it to your board, straight from the browser.
 *  This code is free to use, modify and share, without warranty.
 * ==================================================================
 */

#include <Wire.h>
#include <VL53L1X.h>

VL53L1X sensor;

void setup() {
  Serial.begin(115200);
  Wire.begin();
  Wire.setClock(400000); // 400 kHz I2C

  sensor.setTimeout(500);
  if (!sensor.init()) {
    Serial.println(F("Failed to detect and initialize sensor!"));
    while (1) {
      delay(1000);
    }
  }

  // Use Long distance mode (up to 400 cm)
  sensor.setDistanceMode(VL53L1X::Long);
  sensor.setMeasurementTimingBudget(50000);

  // Start continuous ranging with 50 ms period
  sensor.startContinuous(50);
  Serial.println(F("VL53L1X sensor ready. Reading distances..."));
}

void loop() {
  uint16_t distanceMm = sensor.read();

  Serial.print(F("Distance: "));
  Serial.print(distanceMm);
  Serial.print(F(" mm  ("));
  Serial.print(distanceMm / 10.0, 1);
  Serial.print(F(" cm)"));

  if (sensor.timeoutOccurred()) {
    Serial.print(F(" [TIMEOUT]"));
  }

  Serial.println();
  delay(100);
}Nödvändiga bibliotek: VL53L1X 1.3.1
Wiring diagram and example code generated by Codey.online — https://www.codey.online
This circuit connects a VL53L1X laser time-of-flight sensor to the ESP32 over I2C to measure distances from 4 cm up to 400 cm. Open the Serial Monitor at 115200 baud to view real-time distance readings in millimeters.
/*
 * ==================================================================
 *  Generated by Codey.online  —  https://www.codey.online
 * ==================================================================
 *  Project   : VL53L1X Time-of-Flight Distance Meter
 *  Board     : ESP32 DEVKIT V1 (esp32:esp32:esp32doit-devkit-v1)
 *  Parts     : TOF400C-VL53L1X Distance sensor Time-Of-Flight very accurate 4-400cm
 *  Libraries : VL53L1X 1.3.1
 *
 *  Codey Online is an AI-powered browser IDE for Arduino and ESP32.
 *  Describe your project and Codey writes the code, draws the wiring
 *  diagram and uploads it to your board, straight from the browser.
 *  This code is free to use, modify and share, without warranty.
 * ==================================================================
 */

#include <Wire.h>
#include <VL53L1X.h>

VL53L1X sensor;

void setup() {
  Serial.begin(115200);
  Wire.begin(21, 22);
  Wire.setClock(400000);

  sensor.setTimeout(500);
  if (!sensor.init()) {
    Serial.println("Failed to detect and initialize VL53L1X sensor!");
    while (1) {
      delay(10);
    }
  }

  // Use Long distance mode (up to 4 meters) and 50 ms timing budget
  sensor.setDistanceMode(VL53L1X::Long);
  sensor.setMeasurementTimingBudget(50000);
  sensor.startContinuous(50);

  Serial.println("VL53L1X ready! Measuring distance...");
}

void loop() {
  uint16_t distanceMm = sensor.read();

  if (sensor.timeoutOccurred()) {
    Serial.println("Measurement timeout!");
  } else {
    Serial.print("Distance: ");
    Serial.print(distanceMm);
    Serial.print(" mm (");
    Serial.print(distanceMm / 10.0, 1);
    Serial.println(" cm)");
  }

  delay(100);
}Nödvändiga bibliotek: VL53L1X 1.3.1
Wiring diagram and example code generated by Codey.online — https://www.codey.online




 English
 Nederlands
 Frans
 Deutsch
 Italiano
 Español
 Suomi
 Polski
 Dansk
 Ελληνικά
 Български
 Čeština
 Hrvatski
 Aileen